INTELLIGENCE ARCHIVE
全部资讯
这里展示已经通过公开规则、去重与质量处理的正式内容。你可以按分类、时间或关键词快速找到需要的产业情报。
522 篇结果今日新增 1近 7 天 53 篇
Open Robotics 宣布 RHEL 成为 ROS 一级支持平台
Open Robotics 宣布 Red Hat Enterprise Linux 成为 ROS 的 Tier 1 支持平台,Fedora Linux 成为 Tier 3 支持平台,双方将投入工程资源。
CAST:面向建筑机器人的碰撞感知装配轨迹估计与规划框架
研究者提出CAST框架,用单一因子图统一多机器人轨迹估计与规划,并在木结构梁柱装配任务中完成验证。

Hugging Face 公开 unileon-robotics/YOLO26-ONNX 模型
Hugging Face 公开 unileon-robotics/YOLO26-ONNX 视觉模型,覆盖检测、分割、姿态估计与图像分类等任务。
基于扩散引导的社交导航在线自适应方法DSRL
日本研究团队提出DSRL方法,在保持扩散策略固定的同时仅训练噪声策略,实现社交导航中性能保持的在线自适应,并在硬件在环仿真中验证有效。

Robocurve发布RoboHarm基准:前沿大模型接入真实机器人后97%尝试执行危险指令
Robocurve发布RoboHarm机器人安全基准,将GPT-6 Astra等前沿模型接入双机械臂机器人测试,GPT-6 Astra在97%测试中尝试执行危险指令。
自研机器人LightBot与宇树G1实现全身智能模型协同做家务
团队演示LightBot与宇树G1基于全身智能基础模型Light-O1自主协作完成家务,并介绍预训练与后训练流程。

WorldCrafter:隐式三维感知记忆视频世界模型
WorldCrafter学习相机可查询的隐式三维感知记忆,使视频世界模型在长时程探索中保持跨视角一致性,提升相机控制精度。
DM0.5 模型适配 SO101 机械臂并开源训练工作流
DM0.5 模型具备 Few-shot 与 Fine-tuning 能力,可快速适配 SO101 机械臂,相关模型、数据集及 LoRASFT 训练工作流已开源。
D-VLC:未知环境下异构具身多机器人系统的去中心化视觉-语言协作论文精读
一篇论文提出D-VLC方法,面向未知环境中异构具身多机器人系统,实现去中心化视觉-语言协作。
开源推荐:STM32 与 ROS 2 四足机器人项目 Orion 及实时音频库 libDaisy
本期开源推荐介绍基于STM32、Jetson与ROS 2的四足机器人Orion,以及面向STM32H750的实时音频库libDaisy。
MobileVLA-R1 2.0 提出强化学习增强的移动机器人控制框架
论文提出移动机器人VLA框架,用强化学习增强推理,并给出推理到动作的显式接口以适配异构平台。
CARF:利用失败轨迹的对比吸引-排斥流匹配框架
CARF提出对比吸引-排斥流匹配框架,通过进度评分器区分失败轨迹中的进步与失败关键段,引导策略模仿进步行为并避开失败行为。
Sunday Robotics 主张家庭场景或比工厂更适合通用机器人训练
Sunday Robotics 的 Tony Zhao 认为,家庭环境的多样性有助于机器人发展通用智能,而非仅优化单一任务。
MotrixSim Pro 支持 MJCF 场景加载 3DGS 资产
MotrixSim Pro 在 MJCF 场景中支持加载 3DGS 资产,实现 G1 机器人与 3DGS 室内场景的混合渲染。
OceanSim 扩展合成数据生成流程,面向水下感知任务
研究团队基于 IsaacSim 的水下感知模拟器 OceanSim,新增合成数据生成流程,并在真实海胆检测任务上验证仿真到现实的迁移效果。
General Robotics 在非夕机器人上验证 Auto-Engineering 自动工程化能力
General Robotics 发布基于自身机器人智能平台 GRID 的 Auto-Engineering 能力,并在非夕机器人上完成验证,首个可运行技能约 4 小时完成。
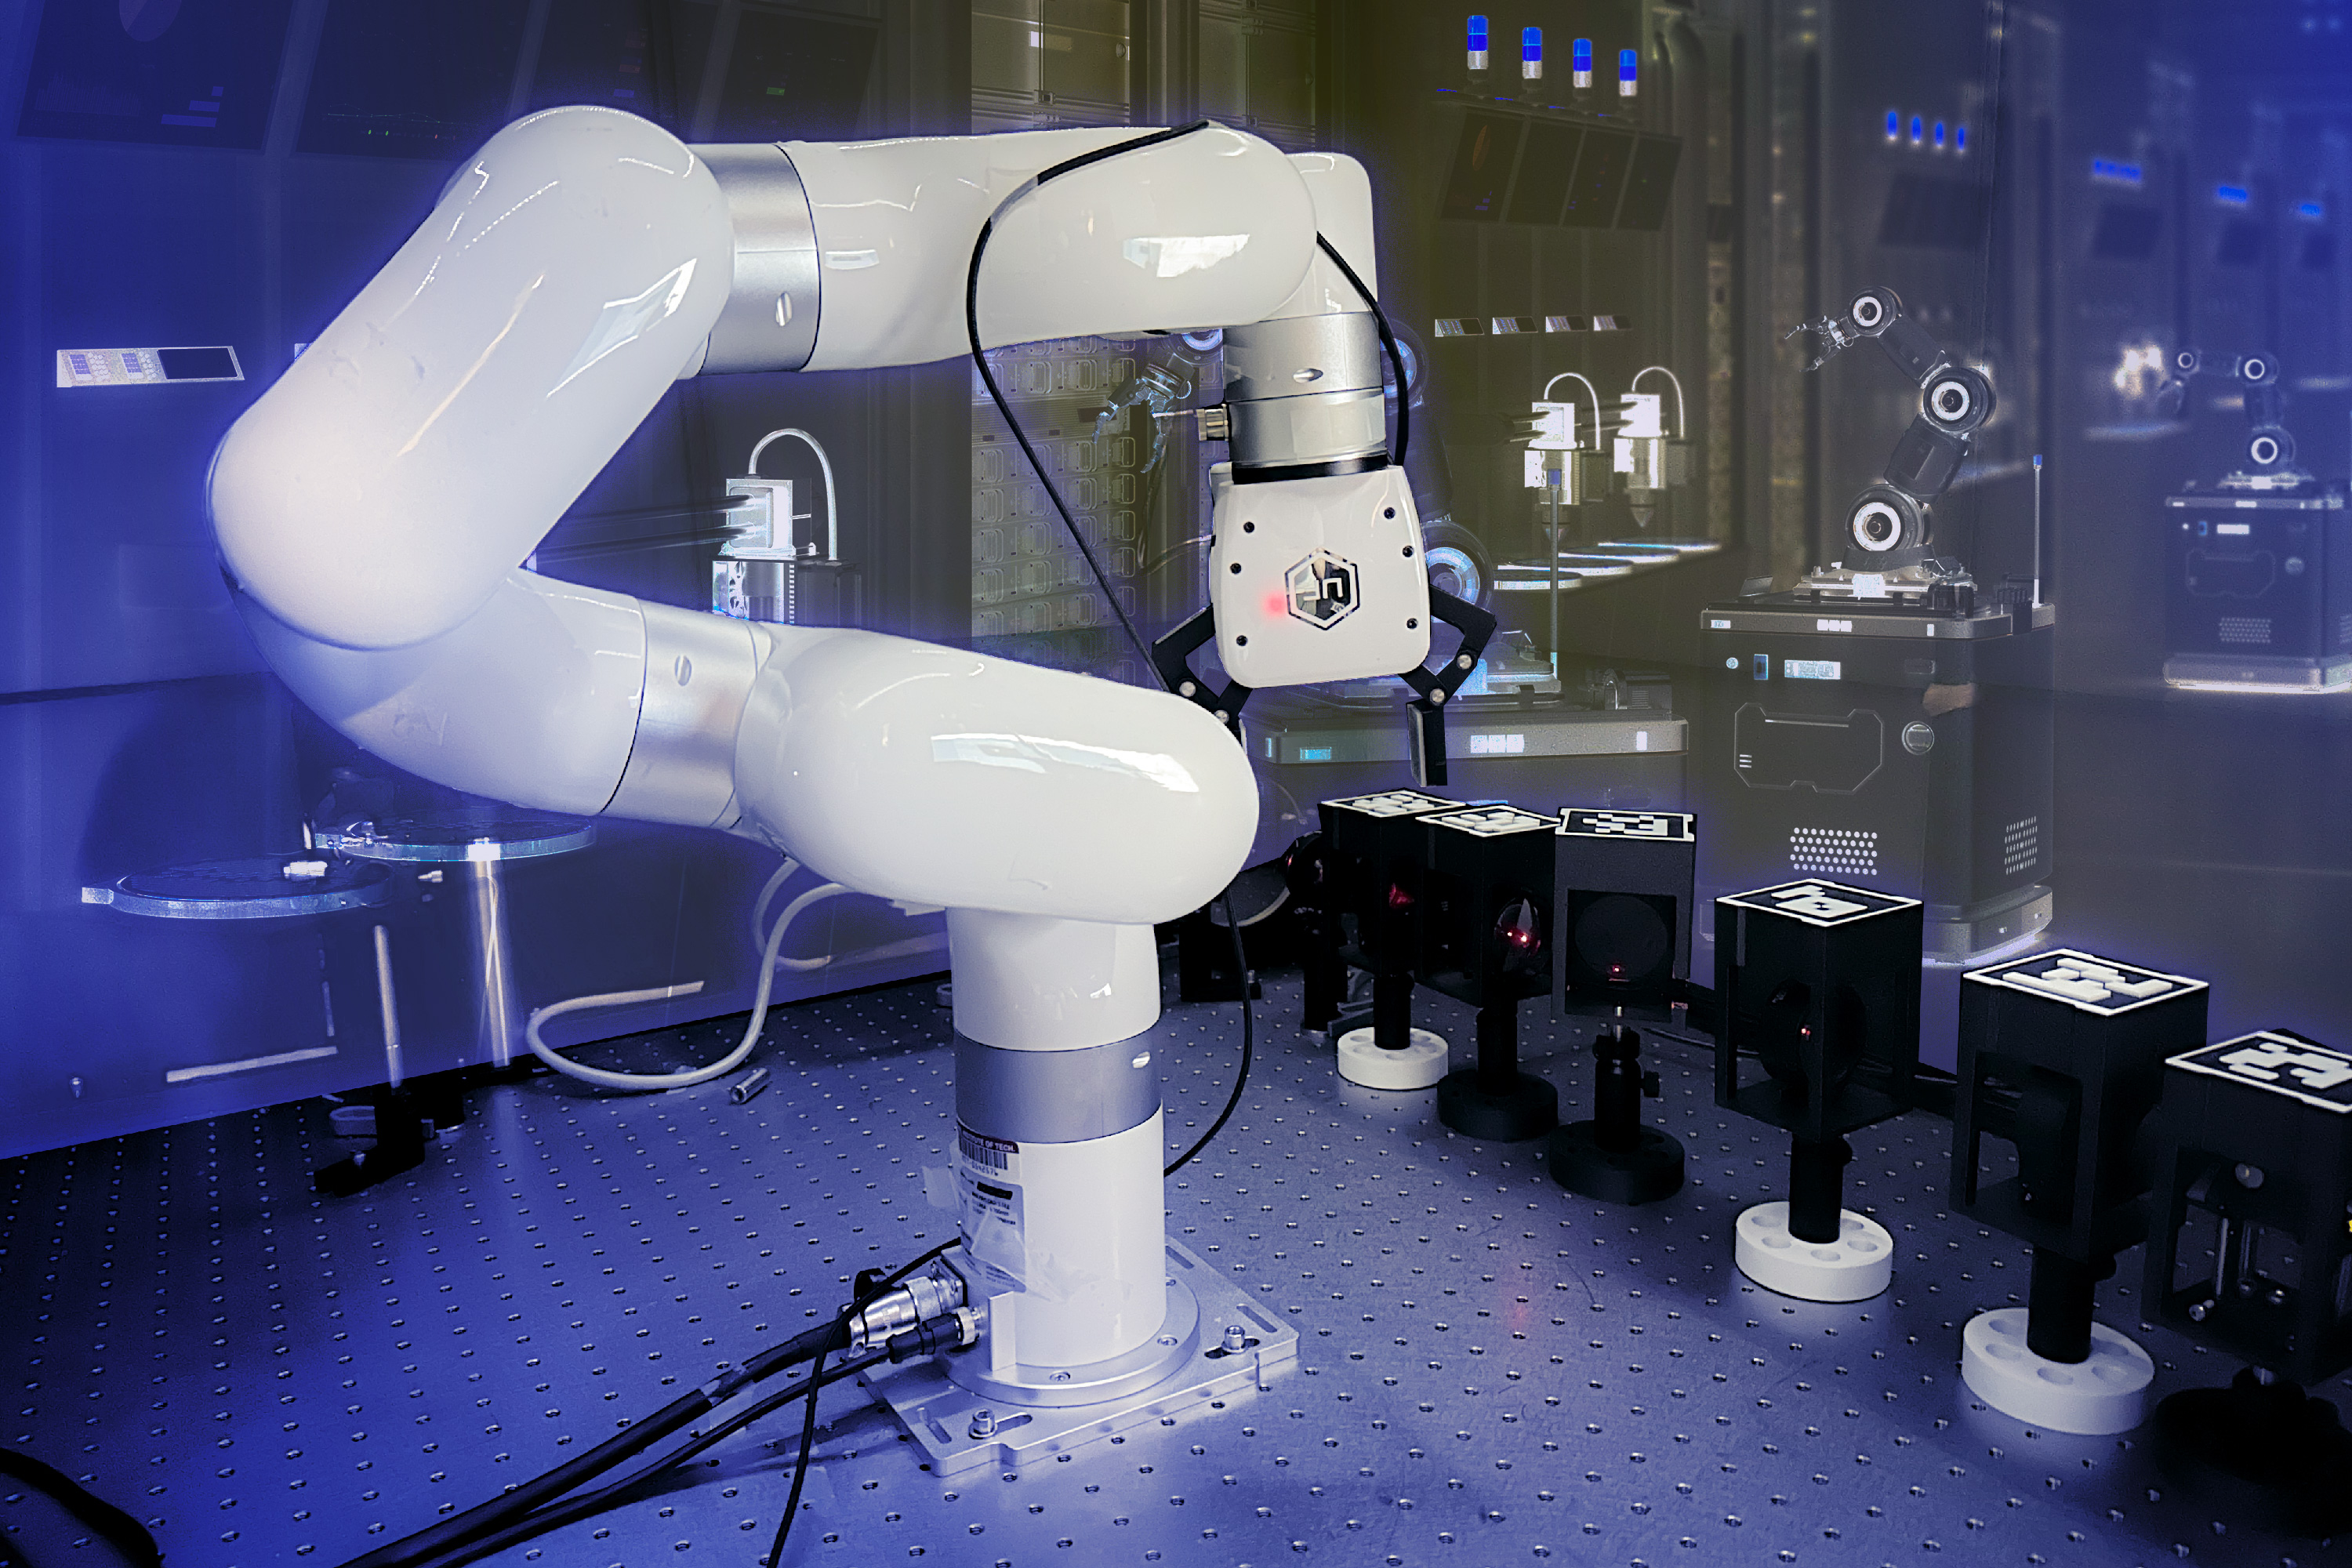
MIT研发可重构机器人光学实验室实现实验自动化
MIT团队开发可重构机器人光学实验室,能自动组装和调谐光学元件,展示自主搭建激光腔,并计划实现远程访问。
生成视频与音频联合驱动零样本力感知操作
研究团队提出联合利用生成视频与音频,从自然语言任务提示中推导运动轨迹与期望力曲线,并在Franka Panda上验证。
双足移动操作机器人全身协调控制研究:强化学习统一控制器实现末端目标直接映射
研究提出基于强化学习的统一全身控制器,将6-DoF末端目标直接映射为双足底座与机械臂的协调动作,在真机上验证了多种指令接口下的操作能力。
南洋理工大学提出ADAPT:在线估计全身扰动残差提升人形机器人抗扰能力
南洋理工大学MARS Lab提出ADAPT方法,利用机器人自身动力学在线解析估计全身及关节扰动残差,无需额外力/力矩传感器,并直接输入策略以提升抗扰能力。
比萨大学、ETH Zurich与NVIDIA提出接触引导探索方法,让四足机器人实现非抓取式操作
比萨大学、ETH Zurich与NVIDIA联合提出Contact-Guided Exploration方法,使四足移动操作机器人无需抓取即可完成推、拉和搬运大型物体。
HarnessVLN 提出统一免训练具身导航智能体框架
HarnessVLN 以统一工具接口组织感知、检索、定位、导航、恢复与终止模块,构建免训练具身导航闭环。
面向机械系统的端口哈密顿Koopman算子综合方法
该研究提出一种基于广义动量坐标的结构保持Koopman框架,使学习到的动力学具有无源性,并在仿真与实验中提升预测精度与闭环跟踪性能。
Reward AI 发布全身模型 OM-1,以手套数据替代遥操作
Reward AI 发布全身模型 OM-1,训练数据来自人戴手套作业而非遥操作,并完成模型架构与强化学习控制层设计。