INTELLIGENCE ARCHIVE
全部资讯
这里展示已经通过公开规则、去重与质量处理的正式内容。你可以按分类、时间或关键词快速找到需要的产业情报。
748 篇结果今日新增 1近 7 天 53 篇
Gemini 4 Argon 演示:机器人观看单段视频实现零样本模仿学习
Google Gemini 4 Argon 展示零样本模仿学习能力,机器人通过观看单个人类投掷视频自动推导运动轨迹,仿真训练将成功率从 56% 提升至 75%。

清华特奖得主吴海旭创立物原科技,切入物理建模世界模型
清华特奖得主、GeoPT一作吴海旭创立物原科技,从搭载物理建模能力的世界模型切入,已迅速完成多轮融资。
英汉思动力与逐际动力联合推出具身网球机器人TENNIIX ULTRA MAX
英汉思动力与逐际动力合作发布具身网球机器人TENNIIX ULTRA MAX,结合TRON 2移动能力与AI网球陪练系统,并亮相比利·简·金杯。
浙大团队提出 RoboHarness:无需训练即可用通用 LLM 驱动机器人操作
浙大团队提出 RoboHarness,借助通用大模型与三块控制积木实现零训练机器人操作,并给出抓取位姿与 SE(3) 变换的完备性证明。

优必选发布Thinker-WM世界模型,三大具身基准评测居首
优必选自研具身世界模型Thinker-WM在WorldOlympiad、EWMBench、WorldArena1.0 Track-1三项基准评测中位列第一,采用多模态统一表征,单模型支持六种能力。

四川具身科技完成超1亿元Pre-A轮融资,推进人形机器人万台级量产
四川具身人形机器人科技有限公司完成超1亿元Pre-A轮融资,资金用于“爱湫”迭代、万台级生产基地建设与销售体系搭建。

深辰凯动羽毛球机器人创1452拍吉尼斯纪录
深辰凯动羽毛球机器人与人类选手连续对打1452拍,获吉尼斯世界纪录认证,其通用物理运动平台可向物流等动态操作场景复用。
copper-rs 1.3 发布:依据真实执行日志自动调优机器人调度
开源 Rust 机器人框架 copper-rs 发布 1.3 版本,新增基于真实负载自动搜索任务调度的能力。
LeWAM提出端到端JEPA世界动作建模框架,17M参数联合学习表征与策略
LeWAM以约17M参数实现视觉表征、动作潜空间动力学与随机策略的单阶段联合训练,在10个仿真环境中性能领先。

论文提出求解器充分符号化,用于混合离散-连续机器人规划
研究者从推理算法视角定义符号有用性,提出求解器充分符号化概念与反例引导的符号发明算法。
NVIDIA Isaac Lab 发布交互式浏览器演示构建包
Isaac Lab 发布浏览器交互示例归档,含 Newton WebAssembly 仿真与导出工具,以文档形式提供可复现构建。

前华为小艺大模型负责人创业,押注主动式物理AI
前华为小艺大模型负责人唐都钰创办观行数智,提出主动式物理AI概念并设计双模型架构ProAgent。
非夕自适应机器人融合N0-VTLA模型完成内存条精密插拔
非夕自适应机器人结合新智具身N0-VTLA视觉触觉语言动作模型,融合视觉、触觉与力觉,实现内存条精准对位与稳定插拔。
幻尔发布桌面级六足机器人miniHexa Pro,搭载双核AI算力模块
幻尔推出miniHexa Pro桌面级仿生六足机器人,配备18DOF六足底盘与2DOF机械臂,并搭载ESP32-P4C5双核AI算力模块,支持大模型与智能体融合。

GeoState:解耦视角的几何状态用于三维世界建模
研究者提出GeoState几何表示,将场景状态演化与相机观测分离,在Waymo等数据集上验证了预测与跨视角查询能力。

CarryOn:双循环机制增强VLA模型个性化与可靠性
CarryOn双循环机制为冻结的VLA模型提供个性化任务分解与安全执行监督,在真实机器人上降低违规率并提升恢复成功率。
NVIDIA Isaac Lab 发布浏览器演示 v6,新增多米诺与线缆仿真场景
Isaac Lab 推出 v6 浏览器仿真演示,新增多米诺骨牌、VBD 线缆弯曲和 Ant 行走场景,基于 WebAssembly 在浏览器端运行。
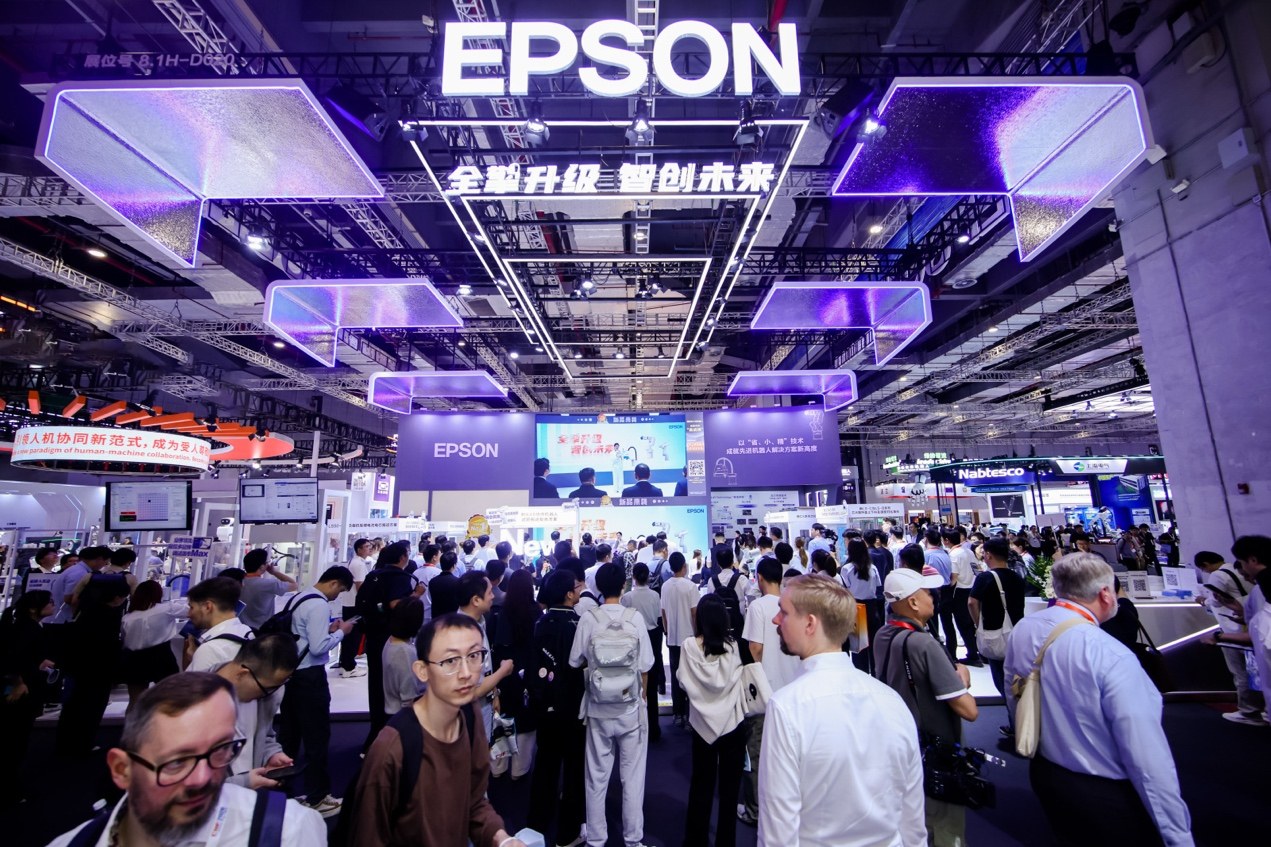
爱普生展示机器人新品及RC+8.0平台,推进多场景本土合作
爱普生在2026工博会展示SCARA、六轴及协作机器人新品,并推出RC+8.0开放平台,面向多场景推进本土合作。
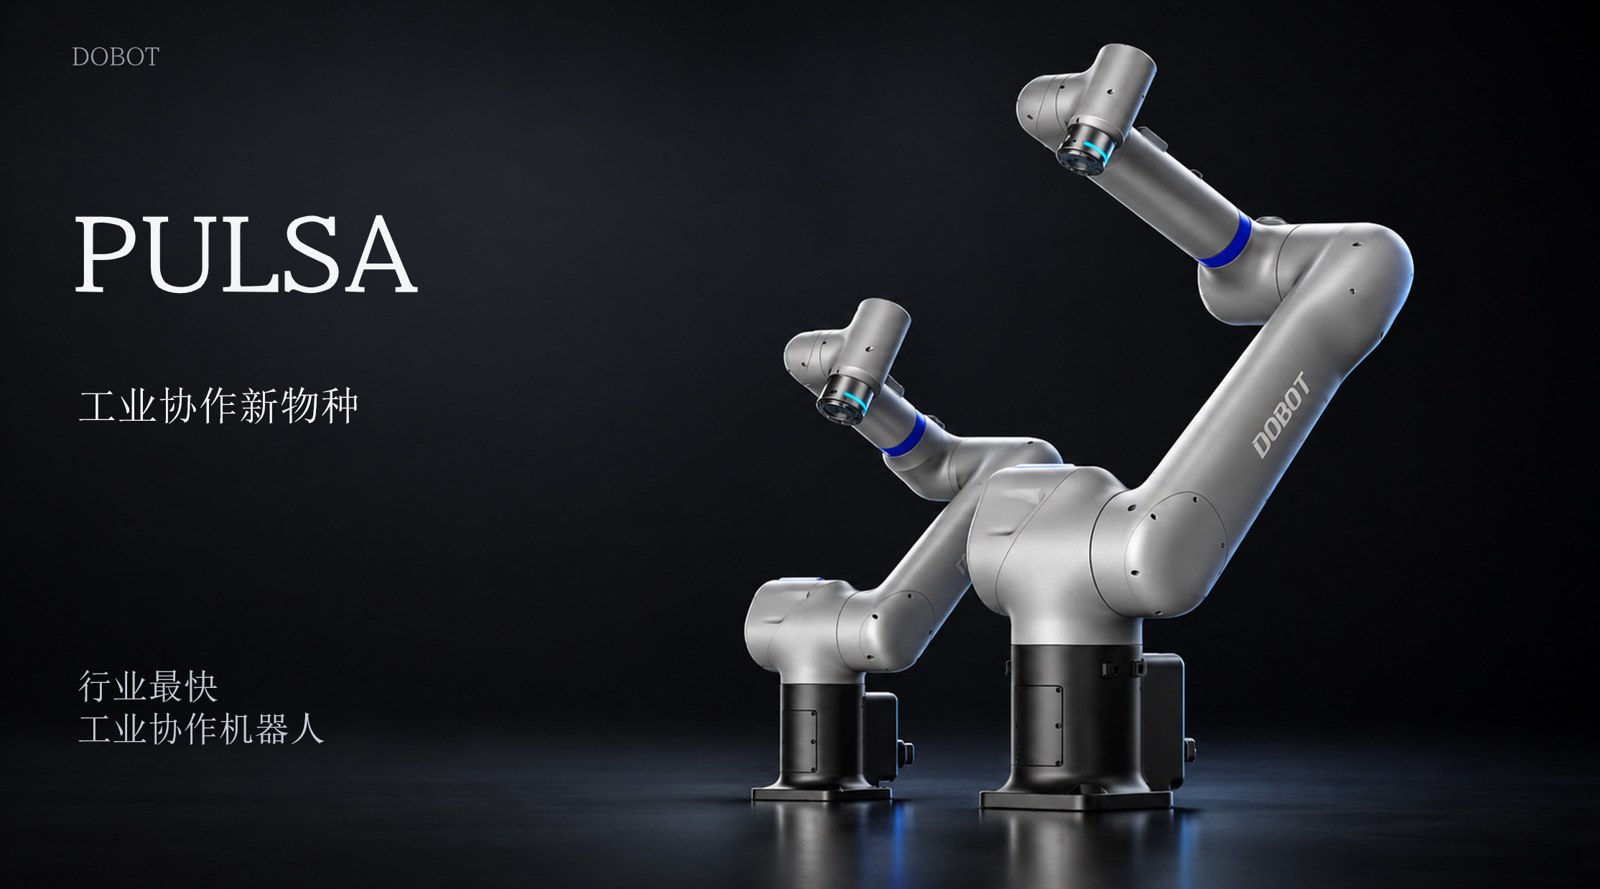
越疆发布PULSA系列工业协作机器人
越疆在上海工博会推出PULSA 7与PULSA 12工业协作机器人,提供7 kg和12 kg负载配置,覆盖高速作业、精度、部署便利与协作安全等需求。
梅卡曼德展示具身智能“眼脑手”传送带动态上料演示
梅卡曼德在工博会2026展示具身智能“眼脑手”方案,机器人可定位抓取传送带上动态移动工件。
云迹发布双节运营数据:13天完成近2000万次任务
云迹机器人双节期间13天完成近2000万次任务,累计行走168.9万公里,售后远程解决率超九成。

库卡发布“开天 KAI”智能平台及多款机器人新品
库卡在工博会期间发布“开天 KAI”智能平台,并推出仿真软件、协作机器人、具身产品及焊接方案。
智身科技GAWM:JEPA世界模型加物理状态对齐,挑战潜在轨迹越直越好观点
智身科技开源GAWM,在JEPA世界模型中加入状态对齐损失,用两帧潜在表示还原位置与速度,并质疑潜在轨迹越直越好的流行观点。
Genesis 发布 v1.4.4:提升 GPU 刚体仿真速度与多接触稳健性
生成式物理仿真平台 Genesis 发布 v1.4.4,加速 GPU 刚体仿真并提升基于扰动的多接触稳健性。