INTELLIGENCE ARCHIVE
全部资讯
这里展示已经通过公开规则、去重与质量处理的正式内容。你可以按分类、时间或关键词快速找到需要的产业情报。
749 篇结果今日新增 2近 7 天 50 篇
ErgoSurf:基于遍历控制与触觉感知的未知曲面覆盖方法
新方法ErgoSurf利用触觉感知和高斯过程隐式曲面模型,在未知曲面上实现同时遍历覆盖与几何重建。
iARCS:面向可控三维场景生成的迭代式智能体强化学习框架
iARCS框架通过迭代智能体强化学习,提升合成三维场景生成的功能约束满足度,并改善下游具身智能训练数据质量。
HiRoC:面向机器人操作的层次化后训练框架
研究者提出HiRoC层次化后训练框架,将任务规划与动作执行解耦,通过强化学习提升长程操作性能。
JoyAI-RA 0.5提出双动作对齐框架,扩展机器人操作学习
JoyAI-RA 0.5提出双动作对齐框架,利用人类视频等异构数据扩展操作学习,基准测试表现优异。

不确定性感知世界模型提升无人机航拍图像目标导航性能
无人机航拍图像目标导航新方法提出UA-NWM,不确定性感知世界模型提升轨迹选择鲁棒性。

GaussianSelector: 轻量级人机协同三维物体选择方法
提出免训练框架GaussianSelector,基于三维高斯溅射实现稀疏视图下的物体分割,计算开销低,可多轮修正。

光学技术可在运行中更新机器人AI模型参数
康奈尔大学团队开发光接收器,可直接用光修改SRAM内存,降低AI系统能耗,未来或用于机器人等边缘设备。
北京人形机器人创新中心“天工”担任汽车拉力赛领航员
北京人形机器人创新中心的天工机器人将作为汽车拉力赛的领航员参与赛事。
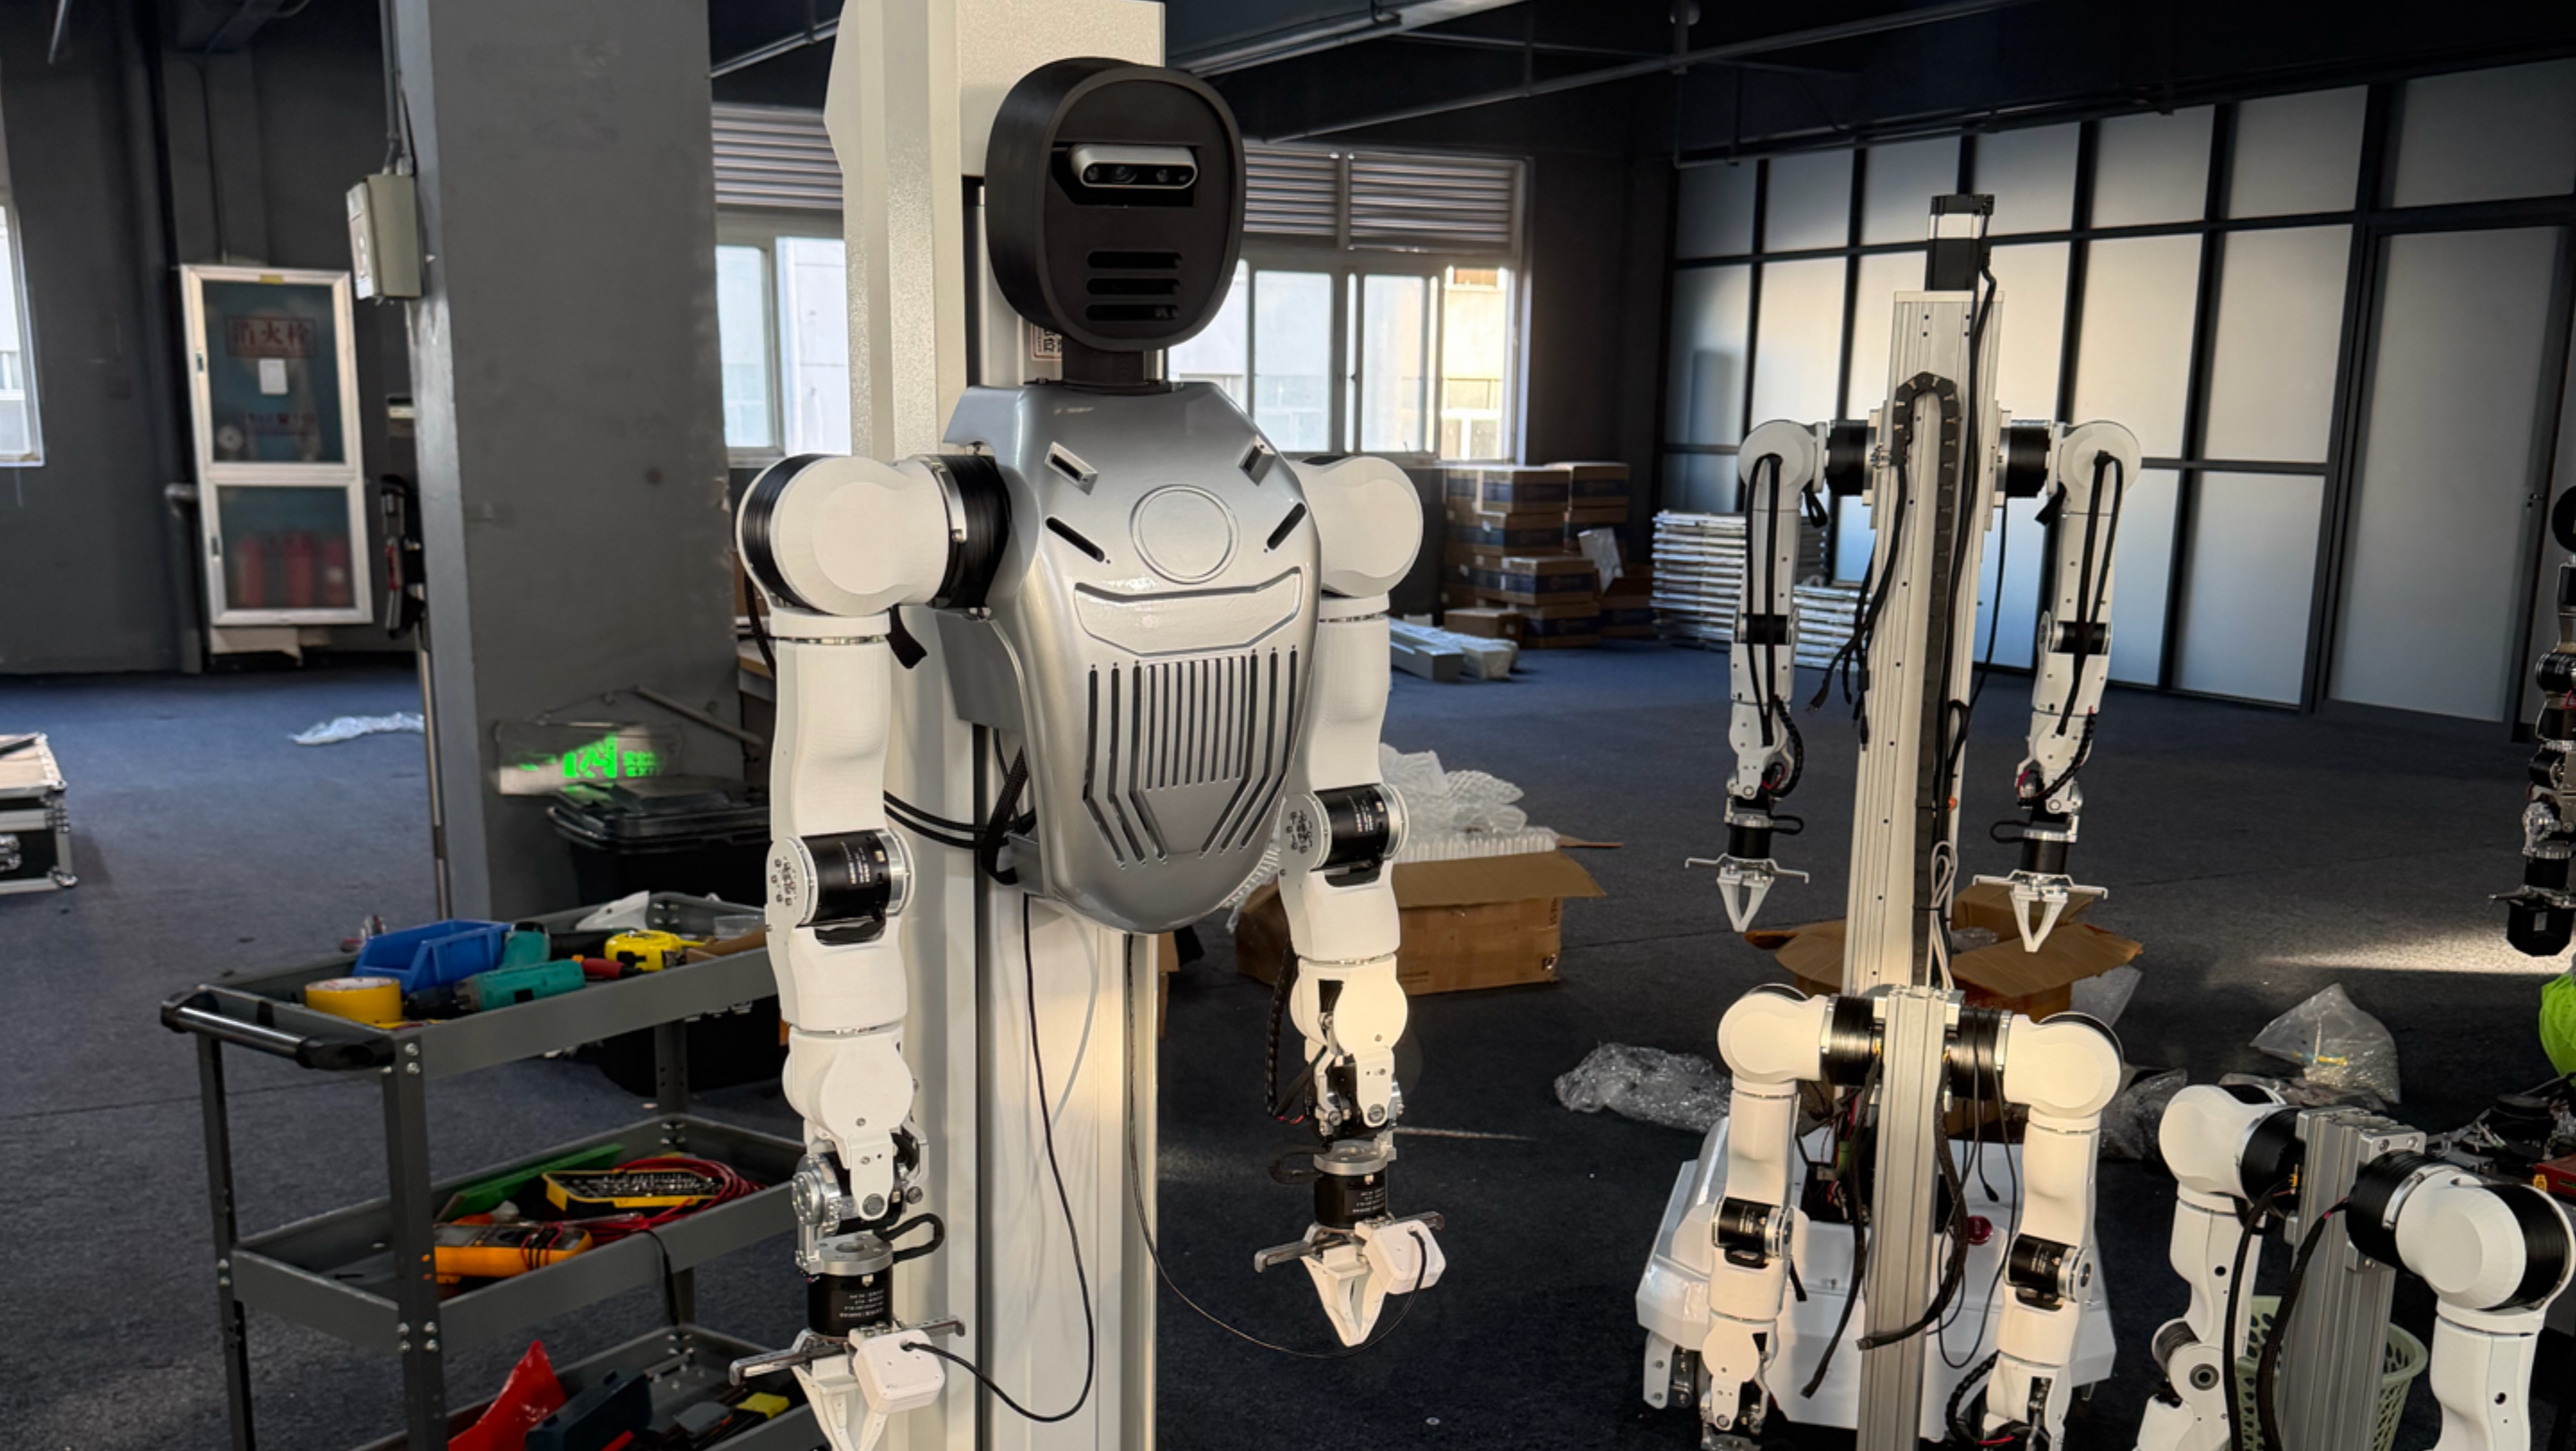
Vinci具身机器人外壳版开启发货测试
Vinci具身机器人外壳版发货测试,面向科研与企业应用。
RoboMIND下载量突破千万,开源数据底座加速具身智能生态繁荣
RoboMIND开源数据集下载量突破千万,覆盖多类任务场景,为具身智能研究提供数据支撑。
史河机器人推出具身智能特种机器人,在垂直墙面执行高危作业
史河机器人率先将具身智能应用于特种机器人,实现在垂直墙面执行高危作业。
拾玥科技完成数千万元天使轮融资
拾玥科技获数千万元天使轮融资,用于产品迭代、小批量产线建设及灵巧操作数据研发。
设序科技完成超亿元B轮融资,累计融资超3亿元
工业AI设计研发解决方案商设序科技完成B轮超亿元融资,累计融资超3亿元,将用于市场开拓和模型技术研发。
静态线扫描激光雷达与旋转平台的两阶段外参标定方法
研究者提出一种自动化标定方法,用于确定旋转平台轴线相对于静态线扫描激光雷达的变换参数。
DASH机器人:接触隐式控制下的极简设计实现最优空地运动
DASH机器人通过涵道风扇与弹簧腿一体化设计,结合接触隐式模型预测控制,实现飞行与跳跃双模式高效运动。
FARO:一种可行性感知的机器人运动优化框架
提出嵌套运动学与动力学框架,结合LLM与树搜索,实现快速可行性检查与轨迹生成,适用于人形机器人全身操作。

日冕开物与远图宣布万台级部署计划,超级工站半小时适配新环境
日冕开物与远图宣布万台级具身智能部署计划,超级工站半小时完成新环境适配。

酷哇科技发布行业首个双层智能体世界模型COOWAM
酷哇科技在WAIC 2026上发布行业首个双层智能体世界模型COOWAM,并展示重载型四足机器狗X0。
将摩擦系数融入机器人世界模型
Contactile推出VμA模型,将摩擦系数作为输入,以提升触觉感知和世界模型泛化能力。
Masked Visual Actions实现统一世界建模
提出Masked Visual Actions,通过像素空间控制接口实现统一世界建模,仅需15小时微调即可预测场景响应。
Agentic Real2Sim:基于视觉语言代理的物理世界建模
提出Agentic Real2Sim框架,利用视觉语言代理将真实机器人交互记录自动转换为可仿真数字孪生,覆盖刚体、变形体和人形场景。
Burro:在不依赖基础设施的非结构化环境中构建机器人
农业机器人公司Burro分享了从演示到真实部署的挑战,强调在户外非结构化环境中应对不可靠性、环境变化和用户高容忍度需求的经验与策略。
BrainCo展示脑控机器人AI平台
BrainCo发布脑控机器人AI平台,通过脑电信号控制机器人运动,实现直接交互。
分层大语言模型框架实现无人机群导航与网络切换协同
研究提出分层LLM与DRL结合框架,由云端LLM做全局负载均衡、边缘LLM定战术子目标,由DRL控制器执行无碰撞轨迹。