INTELLIGENCE ARCHIVE
全部资讯
这里展示已经通过公开规则、去重与质量处理的正式内容。你可以按分类、时间或关键词快速找到需要的产业情报。
749 篇结果今日新增 2近 7 天 50 篇
光轮智能与西门子达成合作,推动机器人仿真能力落地工业场景
光轮智能与西门子合作,将工业物理模型转化为机器人可调用的仿真能力,贯通训练与部署。
影身智能与多家越南企业达成战略合作,首批交付数百台机器人
影身智能向越南制鞋企业交付数百台制鞋具身机器人,订单金额达数千万元。
开普勒机器人发布四足户外重载机器人,充电1小时续航8小时
开普勒机器人展示麒麟四足户外重载机器人,充电1小时可连续工作8小时,并已建成实训训练场。
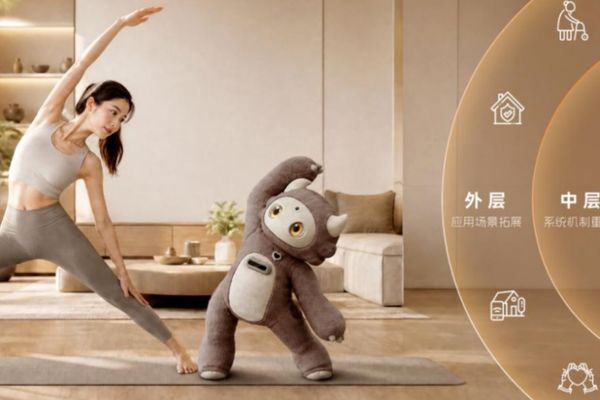
青心意创发布80cm高毛绒人形机器人及自研操作系统Dino OS
青心意创推出Amoo毛绒人形机器人,并发布自研Dino OS系统,旨在解决机器人持续迭代与稳定运行问题。

国家具身智能应用中试基地发布首个合作世界模型,魔芯科技MoWorld 3D正式亮相
国家具身智能应用中试基地联合华为云、魔芯科技发布全球首个全栈基于国产NPU的三维世界模型MoWorld 3D,标志着具身智能核心技术自主可控取得关键突破。

宇树科技发布UnifoLM-OminiA-0.3全模态交互全身移动操作模型
宇树科技推出UnifoLM-OminiA-0.3模型,实现全模态交互理解与自主稳定执行,应用于家庭护理等任务。

光鉴科技发布具身智能视觉感知方案
光鉴科技发布具身智能视觉感知方案,以AI双目视觉为核心,推出Libra系列模组,覆盖精细操作与空间感知。

智象未来发布全球首个无限时长内容创作智能体vivago R1
智象未来在WAIC 2026发布全球首个无限时长内容创作多模态智能体vivago R1,并联合发起物理智能创新联合体等生态举措。
天基通算融合初创公司“星联天枢”完成数千万元天使轮融资
星联天枢完成首轮数千万元融资,专注无人系统卫星通算融合,产品包括智能卫星终端和星载计算载荷。
开源物理仿真引擎 Genesis 发布 v1.2.3 版本
Genesis 发布 v1.2.3,引入椭圆摩擦锥高保真模型,并提升约束求解器在 fp32 精度下的收敛性。
国兴智能防爆轮式巡检机器人在具身智能实训基地完成实测训练
国兴智能防爆轮式巡检机器人在具身智能实训基地完成实测,面向石化等高危场景提供无人巡检标准化支持。

宇泛智能携四足机器人“灵猫”亮相WAIC,实现720°连续后空翻
宇泛智能发布四足机器人“灵猫”,实现720°连续后空翻,在WAIC上展示运动控制与集群协同能力。
全身机器人远程操作中的耦合自我中心控制方法
研究者提出耦合自中心控制方法,自动协调机器人躯干与底座,减少操作负担,提升效率。
DPNeXt:用于高效ViT多任务密集预测的轻量级多尺度特征融合框架
DPNeXt提出轻量级多尺度融合解码器,在机器人感知任务中提升效率。
具身主动学习:在有限标注与导航预算下的目标检测方法
论文提出在机器人导航和标注预算限制下,通过空间不一致性选择样本的具身主动学习框架。
基于强化学习的机器人避碰任务:向量化仿真与基准测试
研究利用MJoCo MJX和Brax库创建机器人臂避碰任务仿真基准,在UR5e和Franka机器人上分别达到96.1%和98.8%的到达成功率。

文远知行发布物理AI大模型WITT,以最小物理事实单元重构数据链路
文远知行发布物理AI认知基础大模型WITT,引入最小物理事实单元概念,可将数据处理效率提升200倍,单卡日处理1万分钟视频,事实错误率降至通用模型三分之一。
网易灵动在2026世界人工智能大会展示具身智能远程操控与规模化落地成果
网易灵动在WAIC 2026展出智能座舱,实现远程操控生产设备,并发布人机混编等技术。
模感科技完成数千万元天使轮融资,红杉中国、高瓴创投及智元机器人共同投资
模感科技完成数千万元天使轮融资,由红杉中国、高瓴创投及智元机器人投资,资金用于研发、团队扩充及量产测试体系建设。
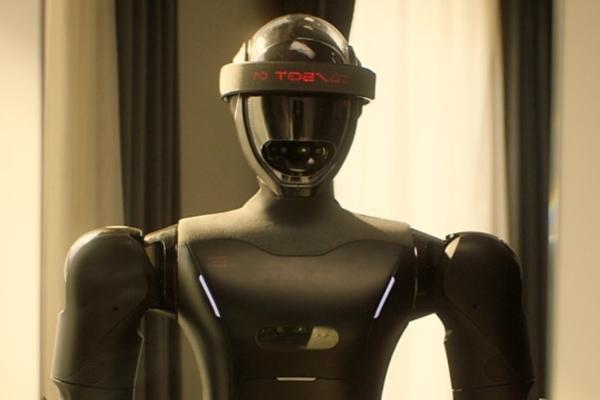
人形机器人公司灵宝CASBOT完成近亿元融资,已获工业与矿业头部客户订单
人形机器人公司灵宝CASBOT完成近亿元天使+轮融资,投资方包括蓝思科技等,资金用于量产与研发。公司已与招金集团、中矿集团、中信重工等达成合作,聚焦工业和矿产能源场景。

SeerGuard:通过世界模型预测保障移动GUI代理安全
SeerGuard安全框架通过预执行指令筛选和动作风险评估提升移动GUI代理安全性,实验显示风险评分显著下降。
BadWAM:世界-行动模型在对抗攻击下出现“想对做错”问题
研究者提出BadWAM框架,揭示世界-行动模型易受对抗攻击干扰,导致预测与执行不一致。
面向四足机器人的密集人群敏捷导航方法VOP-Nav
VOP-Nav融合速度障碍法与端到端学习,实现四足机器人在密集动态环境中的安全敏捷导航,并在真实机器人上验证。
LifelongVLA:面向机器人操作的双时序终身学习框架
研究者提出LifelongVLA框架,通过双时序LoRA门控模块与缓存高效重放策略,在机器人操作中实现塑性-稳定性平衡。